逆合成解析とは?わかりやすく解説!(英語表記)
逆合成解析は、画像を重ね合わせたり、対象物の位置や形のずれを推定したりするときに使われる画像処理の手法です。
英語では Inverse Compositional Algorithm と呼ばれ、略して ICA と表記されることがあります。
名前だけを見ると難しく感じますが、繰り返し計算を効率化するための考え方を押さえると、基本的な役割は理解しやすくなります。
この記事では、逆合成解析の意味、通常の合成解析との違い、数式の見方、活用例、英語表記を順に解説します。
画像認識やコンピュータビジョンの文献を読む際に、用語の位置づけをつかむ参考にしてください。
逆合成解析の意味と基本原理
それではまず逆合成解析の意味と基本原理について解説していきます。
Inverse Compositional Algorithm の定義
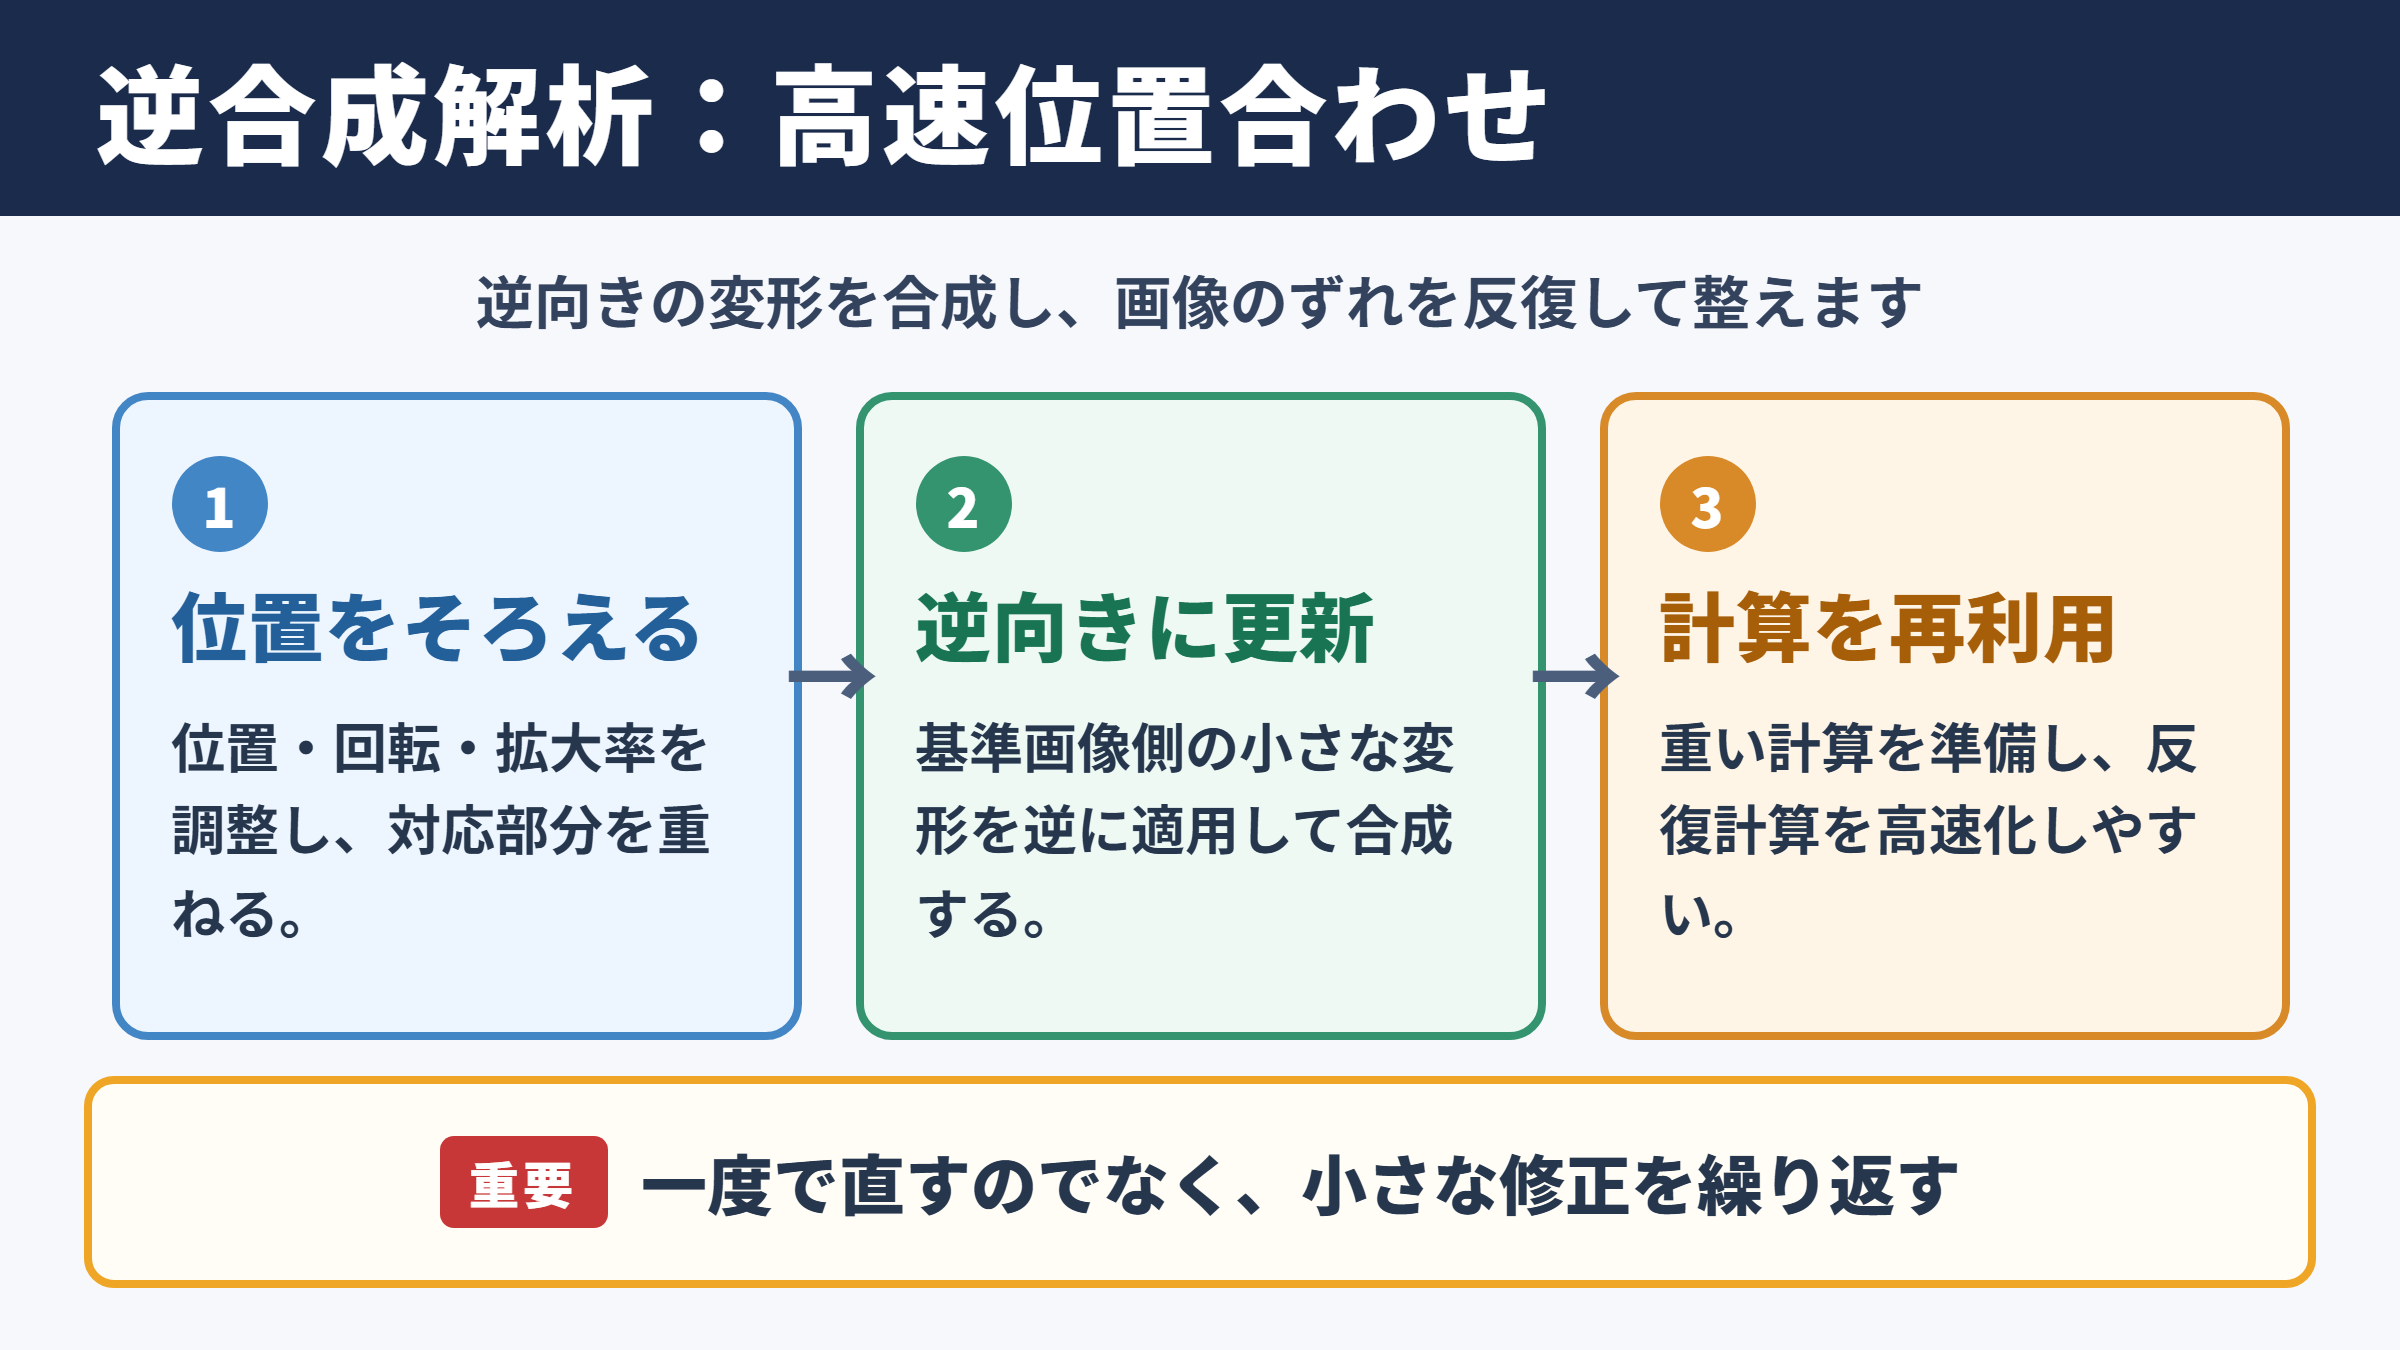
逆合成解析とは、画像位置合わせに必要な変形の更新を逆向きに組み合わせ、反復計算を高速化する手法です。
画像位置合わせでは、基準となる画像と、比較したい画像の対応する部分ができるだけ重なるように、位置、回転、拡大率などを調整します。
この調整に用いる変形は warp と呼ばれ、日本語では変形関数やワープ関数と説明されます。
たとえば顔認識では、カメラで撮影した顔の目や口の位置を、登録済みの顔画像にそろえる処理が必要になります。わずかな顔の向きや撮影距離の違いがあっても、特徴点を正しく比較するためです。
通常の反復計算では、現在の推定値を基準にして、次の修正量を何度も求めます。
逆合成解析では、基準画像側で考えた小さな変形を逆に適用し、現在の変形と合成して更新します。
この考え方により、基準画像から毎回同じように計算される部分を前もって準備しやすくなります。
小さな修正を反復しながら、計算の重い部分を再利用しやすくする点に特徴があります。
英語の inverse は逆の、compositional は合成による、algorithm は算法を意味します。
そのため、英語表記を見かけたときは、逆向きの変形を合成して更新する画像位置合わせの算法と理解するとよいでしょう。
画像位置合わせにおける誤差最小化
逆合成解析は、基準画像と変形後の入力画像の明るさの差を小さくすることを目標にします。
基準画像を T、入力画像を I、変形のパラメータを p とすると、代表的な目的は対応画素の差の二乗和を最小にすることです。
画素値だけを比較するため、同じ物体が写っていても、照明の変化や強い影があると誤差が大きくなる場合があります。
基本的な目的関数は、次のように表せます。
E は画像間の誤差で、単位は画素値の二乗です。
x は画像内の画素位置で、単位は pixel です。
W は座標を変換する関数で、p は移動量、回転角、拡大率などを表す無次元または座標単位のパラメータです。
ここでの Σx は、比較対象にする画素領域全体について誤差を足し合わせることを示します。
たとえば横方向の移動だけを調べるなら、p を x 方向の移動量として扱えます。画像が右へ 2 pixel ずれていれば、そのずれを小さくする向きの更新量が計算されます。
実際には、誤差関数をそのまま完全に解くのではなく、現在値の近くでは変化がなめらかであると仮定して近似します。
この近似には、画像の濃淡が局所的に急変しすぎないことや、初期位置が大きく外れていないことが関係します。
初期位置が離れすぎると別の場所に収束するため、粗い探索で近い位置まで合わせてから使う方法が一般的です。
逆向きの変形合成による更新
逆合成解析では、求めた微小変形の逆変換を現在の変形に合成してパラメータを更新します。
通常の方式では、入力画像を現在の変形で動かしながら、次に加える変形量を都度計算します。
これに対して逆合成解析では、テンプレート画像側に小さな変形を加える形で修正量を考えます。
その後、テンプレート側で求めた変形の逆を取り、現在の変形に組み込む仕組みです。
更新の概念は、次の形で書けます。
p は現在の変形パラメータです。
Δp は反復ごとに求める微小な修正量です。
○ は変形の合成を表し、⁻¹ は逆変換を表します。
単純な平行移動なら、逆変換は移動方向を反対にする処理として理解できます。
一方、回転や拡大縮小を含む変形では、変換の順序によって結果が変わるため、単なる引き算では扱えません。
ここが inverse compositional という名前を理解する重要な点です。
変形を関数として合成し、逆関数を利用するため、アフィン変換や射影変換のような複雑な位置関係にも対応できます。
ただし、変形の逆関数を定義できることが前提になります。
通常の合成解析との違い
続いては通常の合成解析との違いを確認していきます。
Forward Compositional Algorithm との比較
通常の合成解析は入力画像側の情報を反復ごとに使い、逆合成解析は基準画像側で再利用できる情報を重視します。
通常の合成解析は英語で Forward Compositional Algorithm と呼ばれることがあります。
両者とも、変形パラメータを繰り返し更新して画像の差を小さくする目的は共通です。
違いは、微小な変形をどちら側に設定し、どの情報を更新時に利用するかにあります。
| 比較項目 | 逆合成解析 | 通常の合成解析 |
|---|---|---|
| 英語表記 | Inverse Compositional Algorithm | Forward Compositional Algorithm |
| 微小変形の考え方 | 基準画像側に置く | 入力画像側に置く |
| 更新方法 | 逆変換を合成する | 変形を順方向に合成する |
| 事前計算 | 利用しやすい | 反復ごとの再計算が増えやすい |
| 得意な場面 | 基準画像が固定される反復処理 | 条件が変化する柔軟な処理 |
| 注意点 | 逆変換と近似条件が必要 | 計算時間が大きくなりやすい |
逆合成解析は、テンプレートが固定されたまま多数の画像を照合する場面で特に利点を出しやすい方式です。
ただし、どちらが常に正確という関係ではありません。照明補正の方法、変形モデル、初期位置の良さによって、適した実装は変わります。
比較表は、更新方向の違いを理解するための目安です。
実装を選ぶ際には、処理速度だけでなく、画像の条件変化や必要な精度も確認しましょう。
事前計算できる勾配とヘッセ行列
逆合成解析の高速性は、テンプレート画像の勾配やヘッセ行列を事前に計算して再利用できる点にあります。
画像の勾配とは、明るさが横方向や縦方向にどれだけ変化しているかを表す量です。
輪郭や模様の境目では勾配が大きくなり、平坦な空や白い壁のような部分では小さくなります。
位置合わせでは、この勾配を使って、画像を少し動かしたときに誤差がどの方向へ変化するかを予測します。
逆合成解析では、テンプレートが固定なら、その勾配も基本的に固定です。
勾配と変形の関係から作られる急降下画像、さらにそれらから計算するヘッセ行列も、初期化時に準備できます。
動画の各フレームで同じ対象を追跡する用途は、効果をイメージしやすい例です。
ヘッセ行列は、誤差曲面の曲がり具合を近似する行列です。
行列が安定して逆行列を求められると、修正量 Δp を効率よく計算できます。
一方で、模様が少ない画像では行列が不安定になることがあります。
たとえば一様な白紙の一部だけを切り出しても、どちらへ動かせば正しいかを画像情報だけで決めにくいためです。
適用条件と精度に関する注意点
逆合成解析は、初期位置が真の対応位置にある程度近く、変形が小さく滑らかである場合に力を発揮します。
反復的な画像位置合わせは、最初の推定値から少しずつ改善する局所探索です。
そのため、対象が画面の反対側にあるほど大きくずれていたり、回転角が大きすぎたりすると、正しい位置へ到達できないことがあります。
大きなずれを扱うときは、画像を縮小したピラミッド画像で粗く合わせ、解像度を上げながら精密化する方法がよく使われます。
照明条件も重要な要素です。
基準画像と入力画像で露出や影が大きく異なると、同じ場所であっても画素値の差が増え、誤差最小化が誤った方向へ進むことがあります。
この場合は、画像の明るさを正規化したり、勾配情報や特徴点を併用したりする対策が考えられます。
逆合成解析は変形を高速に求める枠組みであり、あらゆる画像差を自動的に解決する方法ではありません。
変形モデルに含めない変化も注意点です。たとえば顔の表情変化や、物体の一部が別の物体で隠れる現象は、単純なアフィン変換だけでは表しにくいでしょう。
精度を評価するときは、計算の収束回数だけでなく、最終的な対応位置が用途に必要な誤差範囲に収まるかを確認します。
変形モデルと計算手順
続いては変形モデルと計算手順を確認していきます。
平行移動から射影変換までの変形モデル
逆合成解析で使う変形モデルは、対象の動きに必要な自由度に合わせて選びます。
もっとも単純なのは平行移動で、横方向と縦方向の 2 つの値だけで位置のずれを表せます。
カメラが正面を向いたまま対象が画面内を動く場合は、平行移動だけでも十分なことがあります。
回転、拡大縮小、せん断まで扱いたい場合には、アフィン変換がよく用いられます。
看板を斜め方向から撮影したような遠近感まで含める場合は、射影変換を選ぶことがあります。
| 変形モデル | 主な自由度 | 向いている画像の変化 | 注意点 |
|---|---|---|---|
| 平行移動 | 横移動、縦移動 | 位置だけのずれ | 回転や拡大に対応しにくい |
| 相似変換 | 移動、回転、等方的拡大縮小 | 向きと距離の変化 | 縦横比の変化は表せない |
| アフィン変換 | 移動、回転、拡大縮小、せん断 | 平面物体の見え方の変化 | 遠近感には限界がある |
| 射影変換 | 8 自由度の平面変換 | 斜め撮影の遠近変化 | 計算と初期値の管理が難しい |
自由度が大きいモデルほど、複雑な変化を説明できます。
その一方で、求めるパラメータが増えるため、計算量や不安定さも増えやすくなります。
たとえば単なる位置ずれに射影変換を使うと、少ない画像情報に対して必要以上の調整を許し、誤った変形へ収束する可能性があります。
用途に対して必要最小限のモデルを選ぶことが、安定した解析の出発点です。
反復更新における計算例
平行移動だけを扱う場合、逆合成解析は x 方向と y 方向の小さな移動量を繰り返し更新します。
ここでは、ある画像領域の現在の推定位置に対して、1 回目の修正量が横方向 1.2 pixel、縦方向 −0.5 pixel と計算された場合を考えます。
平行移動では、微小変形の逆は移動量の符号を反転させることに対応します。
現在値が横方向 8.0 pixel、縦方向 3.0 pixel のとき、逆変換を合成する考え方では更新後の値を次のように扱えます。
微小変形 Δp = (1.2 pixel −0.5 pixel)
逆変換 Δp⁻¹ = (−1.2 pixel 0.5 pixel)
更新後の移動量 = (8.0 − 1.2 pixel 3.0 + 0.5 pixel)
更新結果 = (6.8 pixel 3.5 pixel)
実際の実装では、誤差の定義や座標系によって符号の扱いが異なるため、上の数値は逆変換を合成する概念を示す例です。
アフィン変換以上では、各パラメータを単純に足し引きするのではなく、変換行列を掛け合わせて更新します。
反復の終了条件には、修正量が十分小さくなったこと、誤差の改善が止まったこと、設定した最大反復回数に達したことなどを使います。
更新量が小さくても誤った場所に収束している可能性はあるため、最終誤差や対応点の見た目も確認すると安心です。
数値計算では、単位と座標の向きを統一することも欠かせません。画像座標では下方向を y の正方向とする実装が多く、数学の座標平面と異なる場合があります。
活用分野と実装時のポイント
続いては活用分野と実装時のポイントを確認していきます。
顔追跡と医用画像における活用
逆合成解析は、固定されたテンプレートと連続する画像を素早く照合したい場面で活用されます。
代表例の一つが、動画内の顔や目、口元などを追跡する処理です。
最初のフレームで対象領域を設定し、次のフレームでは前回の位置を初期値として逆合成解析を行えば、小さな動きを追いかけられます。
人の顔は完全な平面ではありませんが、短い時間内の小さな移動であれば、局所領域の変形として近似できる場合があります。
医用画像の位置合わせも重要な応用先です。
同じ患者を異なる時期に撮影した画像や、別の撮影条件で得た画像を比較する前に、位置関係をそろえる必要があります。
ただし医療用途では、画像の位置合わせ結果が診断支援や治療計画に影響する可能性があります。
そのため、逆合成解析だけの出力を無条件に信頼するのではなく、専門家による確認や、用途に応じた精度検証が必要です。
一方で、対象が急に隠れた場合や大きく移動した場合には、再検出の仕組みを組み合わせる設計が求められます。
工場の外観検査でも、撮影位置の微小なずれを補正したうえで、傷や印字の違いを比較する用途があります。
位置合わせと異常検出は別の工程ですが、前段の位置合わせ精度が後段の判定品質を左右します。
実装前に確認したい入力画像の条件
実装前には、画像の特徴量、初期位置、照明変化、必要な変形範囲を確認することが重要です。
逆合成解析は画素の濃淡変化を利用するため、対象領域に輪郭、文字、模様などの識別しやすい情報があると安定しやすくなります。
反対に、単色の壁、強い反射がある金属面、繰り返し模様だけの領域では、対応位置を一意に決めにくいことがあります。
最初にテンプレート領域を切り出す際は、背景を多く含めすぎず、追跡したい対象の特徴が適度に入る範囲を選びます。
画像サイズも処理速度に影響します。
対象領域を必要以上に大きくすると計算する画素数が増え、小さすぎると十分な特徴が得られない可能性があります。
テンプレートに輪郭や模様があるかを確認します。
初期位置のずれが大きすぎないかを確認します。
回転や遠近変化に合う変形モデルを選びます。
明るさの変化や隠れを想定した補助処理を用意します。
カラー画像を扱う場合でも、まずはグレースケール化して明るさの情報で位置合わせを行う実装があります。
色の違いが対象識別に重要なら、各色成分を利用する方法や、別の特徴量を導入する方法を検討します。
処理が失敗したときに備え、反復回数、最終誤差、パラメータの急変を記録しておくと、原因を調べやすくなるでしょう。
逆合成解析の意味と英語表記のまとめ
逆合成解析は、画像位置合わせにおいて微小変形の逆を現在の変形へ合成し、反復処理を効率化する手法です。
英語では Inverse Compositional Algorithm と表記され、画像処理やコンピュータビジョンの分野で用いられます。
基本となる目的は、基準画像と入力画像の画素値の差を小さくすることです。
通常の合成解析との大きな違いは、テンプレート側の勾配やヘッセ行列を事前計算して再利用しやすい点にあります。
平行移動、相似変換、アフィン変換、射影変換などから、対象の変化に合うモデルを選ぶことが重要です。
ただし、大きすぎる初期ずれ、照明変化、隠れ、特徴の少ない領域では、期待どおりに収束しないことがあります。
利用する際は、画像の特徴、初期位置、変形範囲を確認し、必要に応じて画像ピラミッドや再検出の仕組みを組み合わせましょう。
まずは平行移動だけの小さな例で更新式を確かめると、逆向きに合成する考え方をつかみやすくなります。
コメント